李子墨
我是密歇根大学计算机科学专业的学生,做面向机器人的机器学习:世界模型、视觉-语言-动作策略和强化学习。正在寻找 2027 年暑期实习。
工作之外
速度
先点一下游戏,音符到达时按它上面标的键(⇧ 表示按住 Shift)。按键像钢琴一样一个键一个音,萨克斯上显示对应的指法。手机上直接点屏幕。
教育背景
预计 2028 年 6 月毕业
计算机科学理学学士
- 密歇根大学安娜堡分校大三转入
- 南京大学GPA 4.58/5.0,专业排名前 6.7%
主修课程3D 机器人感知、操作系统、深度学习、概率论与数理统计
经历
2025.10 – 2026.04
研究助理
学习与挖掘实验室(Learning And Mining from DatA, LAMDA)
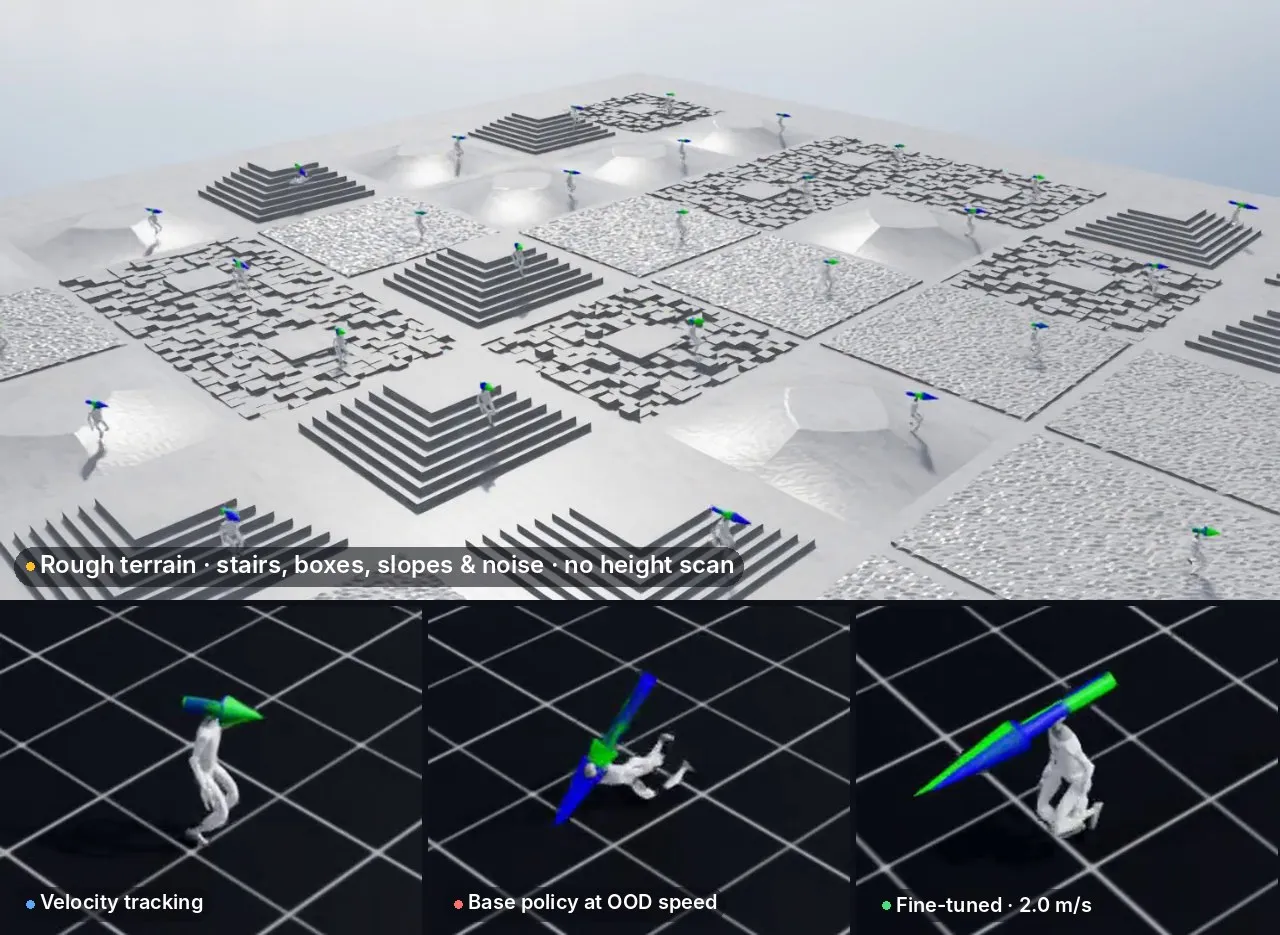
- 从事机器学习与具身智能研究,方向为视觉-语言-动作(Vision-Language-Action, VLA)机器人基础模型。
- 在机器人视频上复现 Google DeepMind 的 Genie,检验自监督世界模型在动作连续时是否仍能学到可控的隐动作(latent action),结论是可以。用 PyTorch 实现,与独立的 JAX 实现(Jafar)交叉验证,并用 PyTorch 分布式数据并行(DDP)在 8 张 RTX 5090 上训练了 6 天。
- 在 LIBERO 机器人基准上微调 π₀(pi-zero)VLA 基础模型。
2025.09 – 2026.06
核心成员
学生人工智能协会(AIA)
- 协会 2025 年 18 名核心成员之一;为会员讲授流匹配(flow matching)。
2025.07 – 2025.08
软件工程实习生
诚迈科技(Archermind Technology)
- 独立设计、开发并部署基于检索增强生成(RAG)的桌面语义搜索工具,服务于 Gitee 上托管的一个开源操作系统项目,已合入该项目 2025 年 9 月发布的版本。
- 与操作系统团队一起在实机平台上调试人形机器人。
2024.09 – 2025.06
项目负责人
大学生创新训练计划
- 带领学生团队开发基于大语言模型(LLM)的 RAG 法律问答助手;与无检索基线对比发现,随着模型变强,检索带来的提升转为负值,因此建议停用。
荣誉奖项
2026
Discover Citadel & Citadel Securities,香港
亚太地区约 50 名学生受邀;做市模拟与编程挑战。
2025.01
Honorable Mention,队长 · 美国大学生数学建模竞赛(MCM)
用随机森林预测奥运奖牌(样本外 R² = 0.93),另用回归和高斯混合聚类。
2021、2022
一等奖(前 1.5%)· 全国青少年信息学奥林匹克联赛(NOIP)
限时 C++ 算法竞赛,用隐藏测试数据在严格的时间和内存限制下评分。
项目
教学代码与教程
流匹配扩散 Transformer
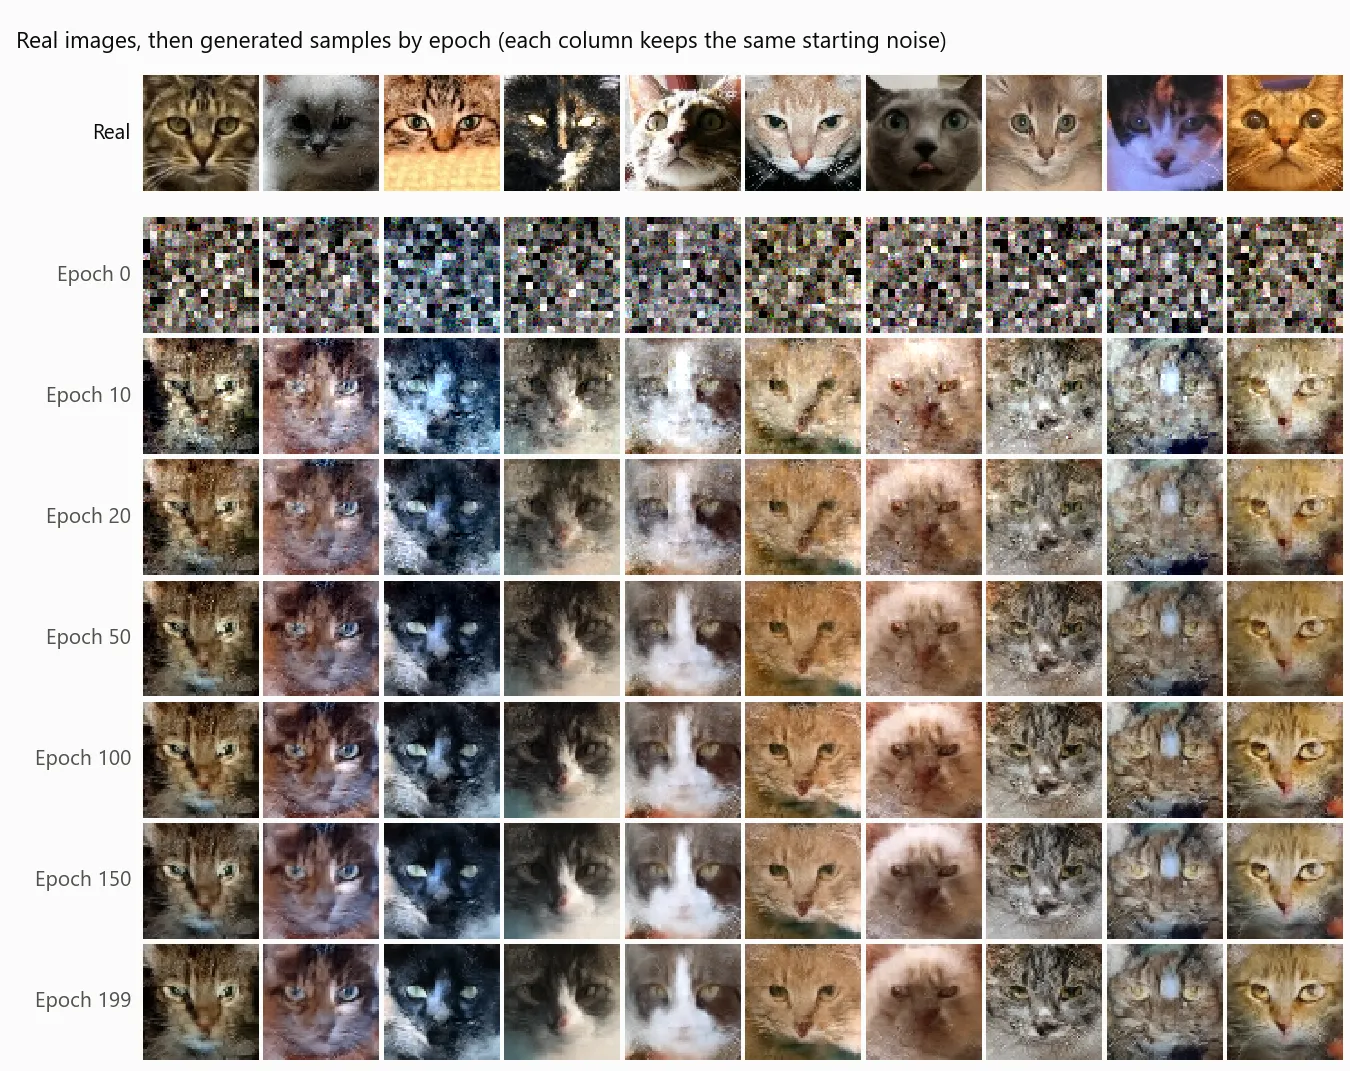
- AIA 流匹配(flow matching)讲座的教学代码和分步教程。
- 最小的 PyTorch 扩散 Transformer(DiT),在一张 RTX 4090 上训练 200 轮后可生成 64×64 猫脸。